
문턱을 못 넘는 로봇청소기, 먼저 뭘 봐야 하나요?
문턱 앞에서 멈춘다면 원인은 대부분 단차 높이(경사로 넘길 수 있는지)와 바퀴(휠) 형태(미끄러움·걸림) 쪽에 있어요. 먼저 문턱 높이를 재고, 다음으로 바퀴가 바닥에서 잘 ‘붙는지’부터 확인해 주세요.
- 단차(문턱 높이): 경사대가 커버하는 범위를 넘는지
- 바퀴 구조: 평평한 휠인지, 형태가 걸리기 쉬운지
문턱 단차 높이는 어떻게 재야 로봇이 통과하나요?
로봇청소기 통과는 ‘눈대중’보다 숫자로 확인하는 게 빨라요. 문턱 양쪽 바닥의 높이 차(단차)를 기준으로 보세요.
집에서 가능한 단차 측정법
1) 문턱 전후 바닥을 기준으로, 문턱에서 가장 높은 지점을 찾아요. 2) 자나 높이 측정 도구로 단차 높이를 cm로 확인합니다. 3) 로봇이 실제로 바퀴를 처음 올리는 위치(문턱 모서리)에 가까운 높이를 기준으로 잡으면 더 정확해요.
경사대 선택 판단표: 단차 높이로 먼저 거르기
| 상황 | 확인할 것 | 선택 방향 |
|---|---|---|
| 문턱 단차가 1~2.5cm 범위 | 로봇이 올라타는 ‘초입’에서 걸리지 않는지 | 1~2.5cm용 경사대가 우선 |
| 단차가 범위를 약간 넘어 보임 | 미세하게 미끄러져 ‘헛바퀴’가 나는지 | 높이보다 바닥 밀착/진입 각을 먼저 개선 |
| 단차는 낮아도 모서리에서 걸림 | 경사대 길이/끝단이 충분한지 | 짧은 경사보다 끝단이 완만한 구조가 유리 |
바퀴 구조가 문턱 통과를 가르는 이유(헛바퀴 vs 걸림)
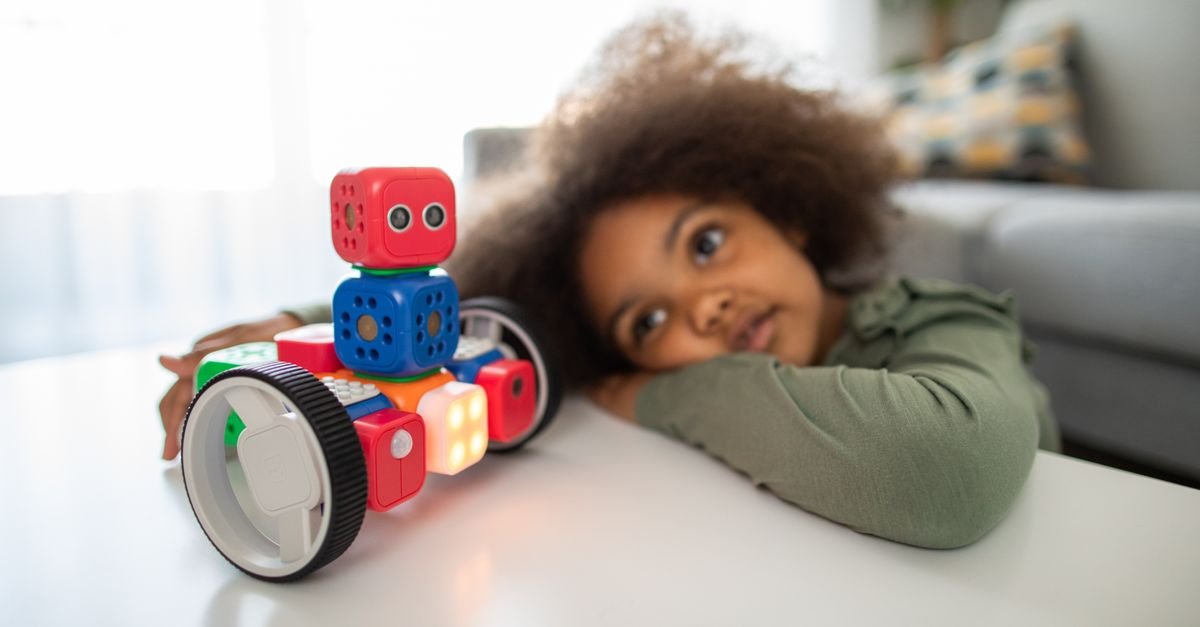
같은 단차여도 바퀴가 다르면 결과가 달라져요. 문턱 앞에서 바퀴가 헛돌면 ‘미끄러움’ 쪽, 툭 끼면 ‘걸림/형상’ 쪽 문제일 가능성이 커요.
바퀴에서 흔히 나오는 두 증상
- 앞에서 멈추고 바퀴가 회전만 함 → 바닥 접지력이 부족하거나, 경사대 표면이 미끄러운 경우
- 바퀴가 올라가려다 ‘끊기듯’ 걸림 → 바퀴 형상(돌기/모서리)이 문턱 모서리에 걸리는 경우
바퀴 타입별로 체크할 점
| 바퀴/구조 특징(관찰) | 가능 원인 | 다음 조치 |
|---|---|---|
| 바퀴가 비교적 매끈하고 넓게 닿는 느낌 | 미끄러워 접지 부족 | 경사대 표면 밀착 상태 점검 |
| 바퀴 주변에 돌기·리브(요철)가 보임 | 문턱 모서리에 걸림 | 진입 ‘초입 각’이 완만한 경사 구조 선택 |
| 양쪽 바퀴가 한쪽만 먼저 닿는 느낌 | 경사대가 수평/정렬이 안 맞음 | 붙이는 위치와 좌우 간격 재정렬 |
경사대는 어떤 제품을 골라야 하나요?
경사대는 ‘두께(높이)’와 ‘진입 형태(끝단/경사 폭)’가 핵심이에요. 문턱을 넘는 목적이면, 장식보다 단차 커버 범위와 바닥에 붙는 안정성을 먼저 보세요.
문턱 높이 범위가 명확한 접착식 경사대
예를 들어, 1~2.5cm 단차 대응을 전면에 내세운 접착식 경사대라면 단차부터 빠르게 매칭해볼 수 있어요. 문턱 높이를 재서 해당 범위에 들어오면 테스트가 단순해집니다.
통과 폭이 넓어 ‘초입’에서 덜 흔들리게
문턱 앞에서 로봇이 “살짝 비껴” 가며 접근하는 집이라면, 경사대 폭이 넓거나 진입이 더 안정적인 제품이 유리해요. 특히 문턱이 여러 갈래 바닥 전환 구간이면, 접촉 면이 넓을수록 성공률이 올라갑니다.
단차 경사로 문턱 매트: 설치 수량으로 커버 범위를 조정
문턱이 한 곳이 아니라 복도/방 경로처럼 여러 번 반복된다면, 매트형은 설치 수량으로 동선 전체를 정리하기 좋아요. 색상은 공간 분위기보다, 붙이는 구간이 끊기지 않게 이어지는지에 집중해 고르세요.
문턱 통과 실패를 줄이는 설치·테스트 체크리스트
경사대를 붙였는데도 실패하면, 대개 설치 순서나 정렬 문제예요. 아래 순서대로 확인하면 원인을 빨리 좁힐 수 있습니다.
먼지/물기 제거 → 접착력이 확보되는지 확인
로봇이 올라타는 ‘모서리’ 기준으로 경사대 끝단 정렬
경사대가 들리면 바퀴가 걸리거나 미끄러질 수 있어요
이동 경로 전체가 아니라 ‘문턱 통과 구간’만 먼저 반복 테스트
자주 하는 오해: 단차만 보면 된다고 생각하기
단차 높이가 가장 크지만, 끝단 정렬과 바닥 미끄러움도 같이 봐야 해요. 단차가 낮아 보여도 모서리에서 바퀴가 끊기면 걸림 문제가 남아있을 수 있고, 단차가 높으면 접지 부족 때문에 헛바퀴가 나올 수 있어요.
빠르게 결론 내리기: 지금 집에서는 이렇게 해보세요
지금 당장 할 일은 단순해요. 단차를 먼저 재서 경사대 범위에 매칭하고, 바퀴가 헛도는지/걸리는지 관찰한 다음, 끝단 정렬과 바닥 밀착 상태를 손보세요. 이 순서만 지켜도 시행착오가 크게 줄어듭니다.
- 단차(cm)를 재서 범위부터 맞추기
- 바퀴가 헛도는지, 걸리는지로 원인 분리
- 접착식이면 바닥 청결·고정이 성능의 절반
자주 묻는 질문
로봇청소기가 문턱 앞에서 자꾸 멈추는데, 경사대 없이 해결할 수 있나요?
먼지·머리카락으로 바퀴 접지가 떨어졌거나 모서리에서 걸리는 경우라면 바퀴 청소와 동선 조정만으로도 개선될 수 있어요. 다만 단차가 확실히 높다면 경사대가 가장 직접적인 해결책입니다.
문턱 높이가 낮은데도 안 넘어가면 뭘 먼저 의심해야 하나요?
단차가 낮아도 ‘모서리 걸림’이나 ‘바닥 미끄러움’이 있으면 실패해요. 경사대 끝단이 정렬됐는지, 바닥과 경사대가 잘 밀착되는지부터 보세요.
경사대는 한 번 붙이면 계속 써도 되나요?
접착식은 바닥 상태에 따라 들뜸이 생길 수 있어요. 통과 실패가 다시 반복되면 들뜸·오염·좌우 정렬을 먼저 점검하는 게 좋아요.
여러 문턱을 오갈 땐 경사대를 어떻게 배치하는 게 좋나요?
로봇이 실제로 이동하는 동선 기준으로, 끊기는 구간이 없게 이어 붙이는 게 중요해요. 테스트는 통과 구간만 짧게 반복해 확인하면 시간을 줄일 수 있습니다.
이 포스팅은 쿠팡 파트너스 활동의 일환으로, 이에 따른 일정액의 수수료를 제공받습니다.
타인의 시선과 사회적 기준에서 벗어나 오롯이 자기 자신을 마주하고 사랑하게 되는 여정을 담은 감성 에세이